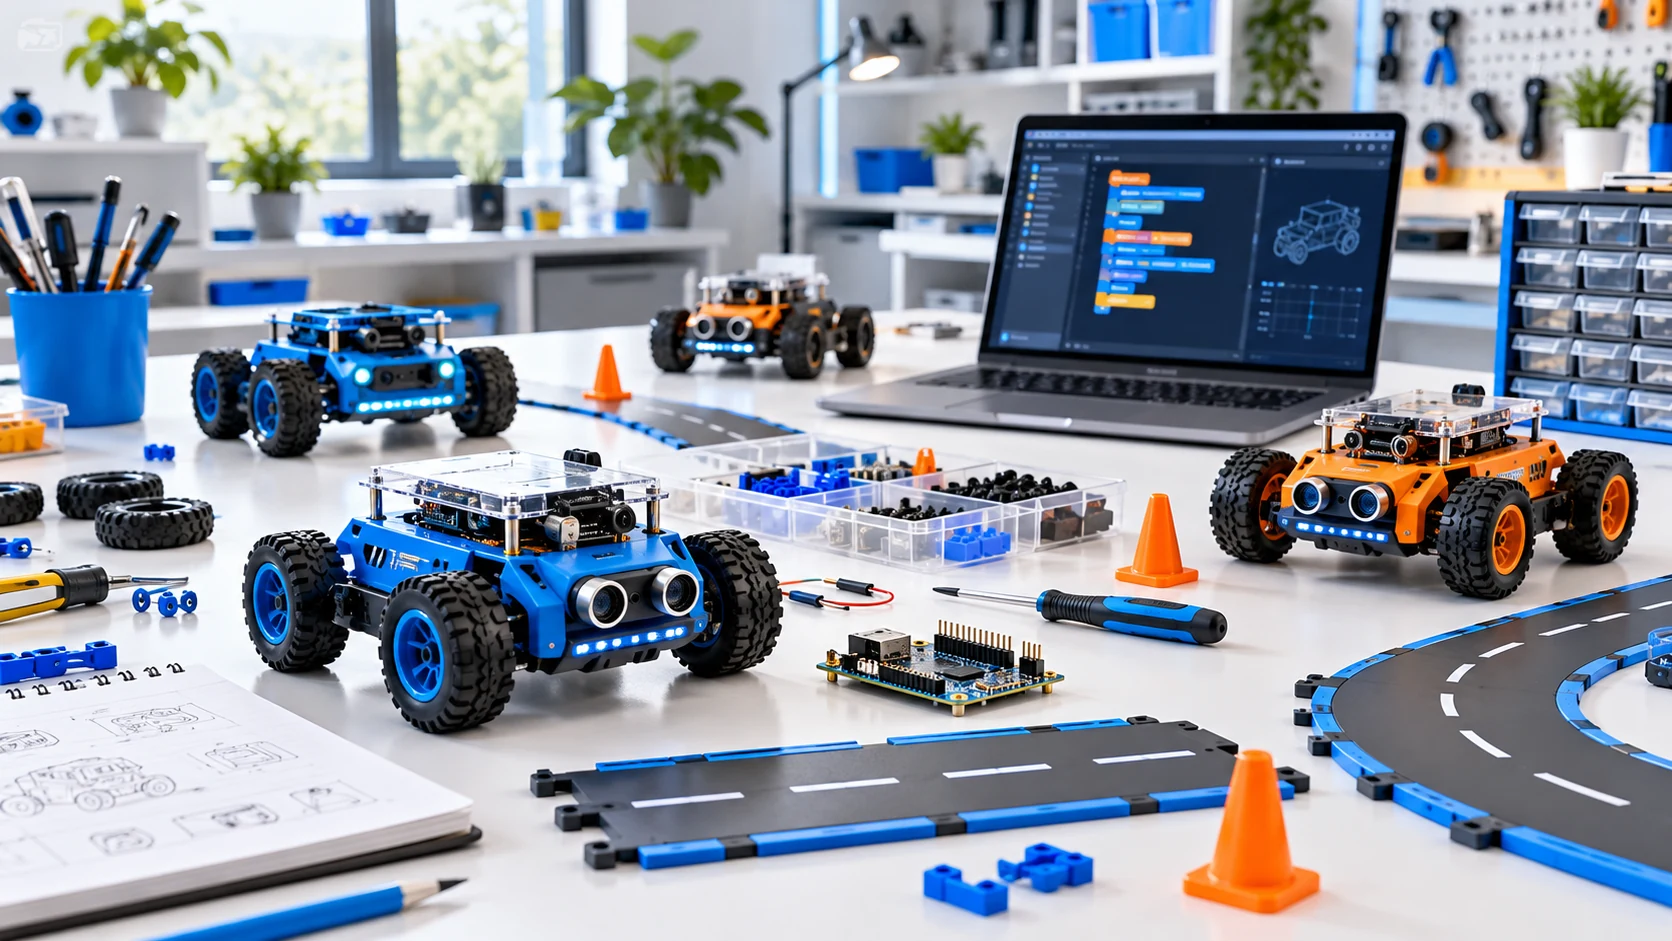
观察、判断与行动
小车读取颜色、距离或线路后,可以依据规则决定转向、停靠和绕行。让一段程序在真实桌面上工作,是理解智能行为的直观起点。
从传感器读数到小车决策,用有趣的任务理解人工智能如何连接观察与行动。 从明确的场地、目标与输入开始,再把变化放进一次次对照体验中。
先从确定的规则开始
将复杂目标拆成巡线、避障和停靠等小任务。先用稳定规则建立基线,再比较不同模型或策略,才能看清新的方法带来了什么变化。
- 固定车型、配置与测试路线。
- 一次只改变一个参数,观察前后差异。
- 记录完成情况、程序版本和改进思路。
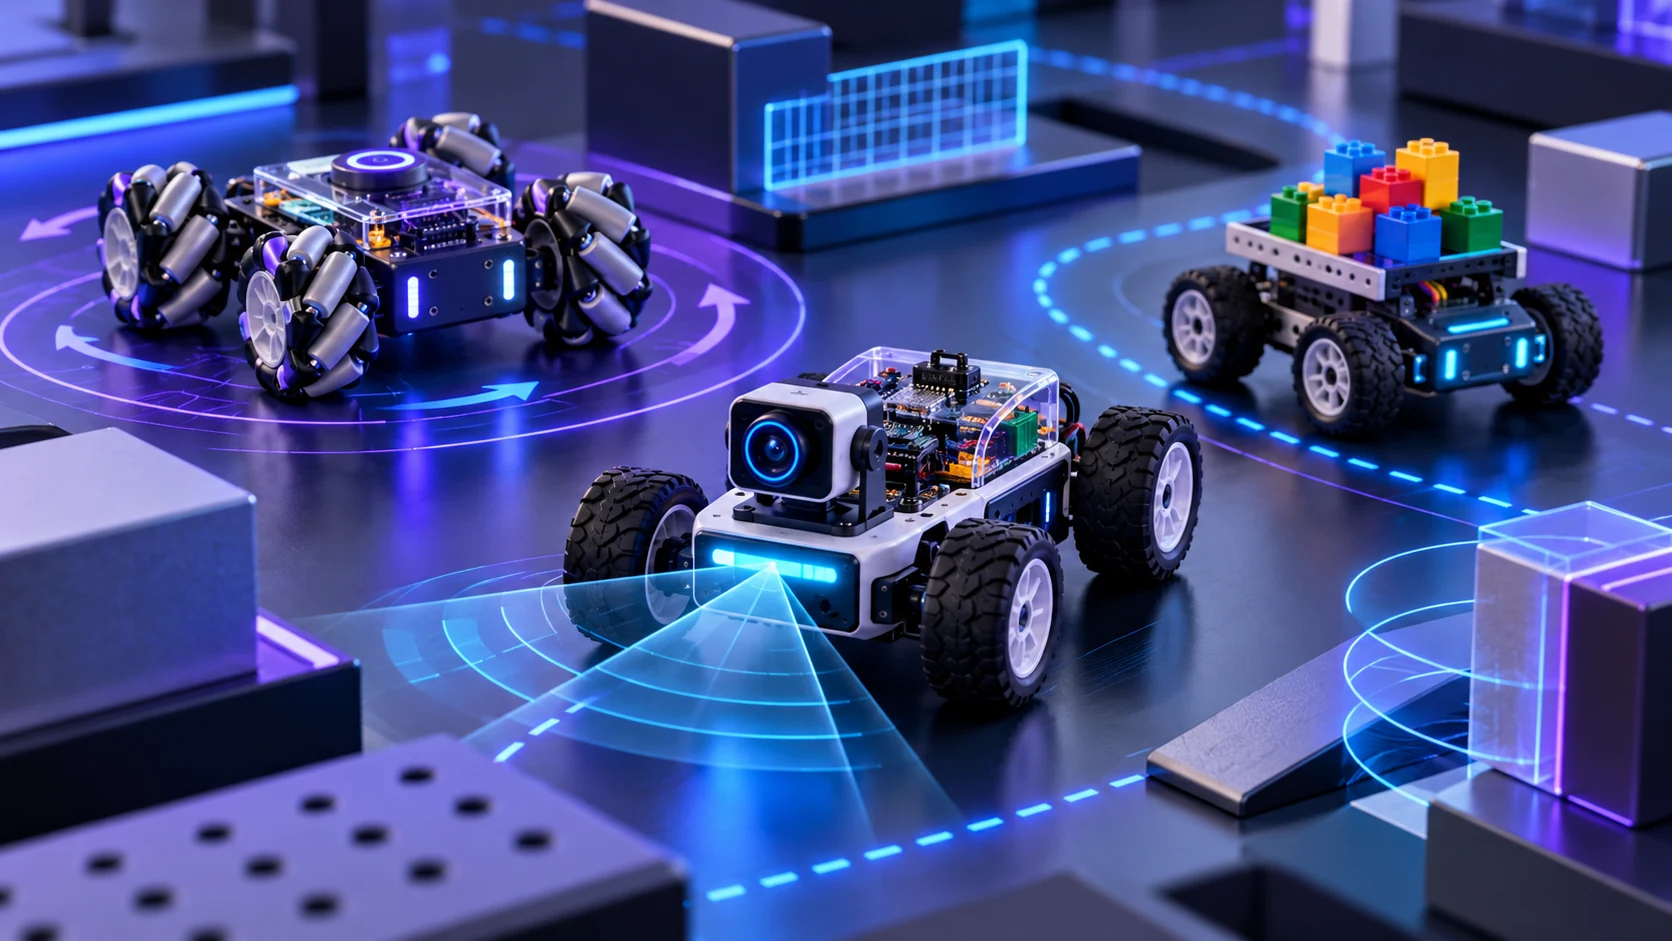
用一次具体的项目,打开下一种可能
选择与目标匹配的小车和配件,在受控场地完成最小可行体验。将操作方法、接线与代码整理成可重复的步骤,才能让新的玩法被更多人理解。
人工智能、车载感知与协作技术是值得探索的方向。文章介绍项目思路,不表示所有概念功能已经成为每款玩具车的标准配置。实际选择仍需核对具体商品与软件支持。
下一步,从自己的想法开始
一次有趣的尝试,可以是完成一道弯、识别一个颜色,也可以是把一块积木送到目标点。先让任务清晰,再为它选择合适的套装。
保留过程中的问题与发现,将一次玩乐变成下一次设计的起点。你可以从 RobotCar 产品系列与应用场景中寻找适合自己的项目方向。